
BeaconFlow
Teleoperação Robótica Global de Baixa Latência Via Visão Computacional

- Categoria
- Robótica & IA
- Plataforma
- Android
- Situação
- Protótipo
- Versão
- v0.5.0-alpha
- Lançamento
- 2025
Sobre o BeaconFlow
O conceito de telecirurgia global foi validado cientificamente pela primeira vez na 'Operação Lindbergh', em 2001, provando ser tecnicamente possível [1]. O BeaconFlow avança essa ideia ao torná-la acessível via app, empregando uma arquitetura híbrida. O projeto abre fronteiras para a telemedicina, tecnologia assistiva (dando autonomia a pessoas com limitações motoras) e para a indústria (operação segura em ambientes de risco).
O que dá para fazer
- Aplicativo móvel capaz de controlar hardware robótico (ESP32) remotamente, sem dependência de rede local
- Mimetismo de movimento em tempo real via câmera
- Comandos autônomos via IA (TonyAI)
- Baixa latência no modo de mimetismo, que é um componente crítico para a eficácia do controle telerrobótico e para a estabilidade do controle [2].
Telas
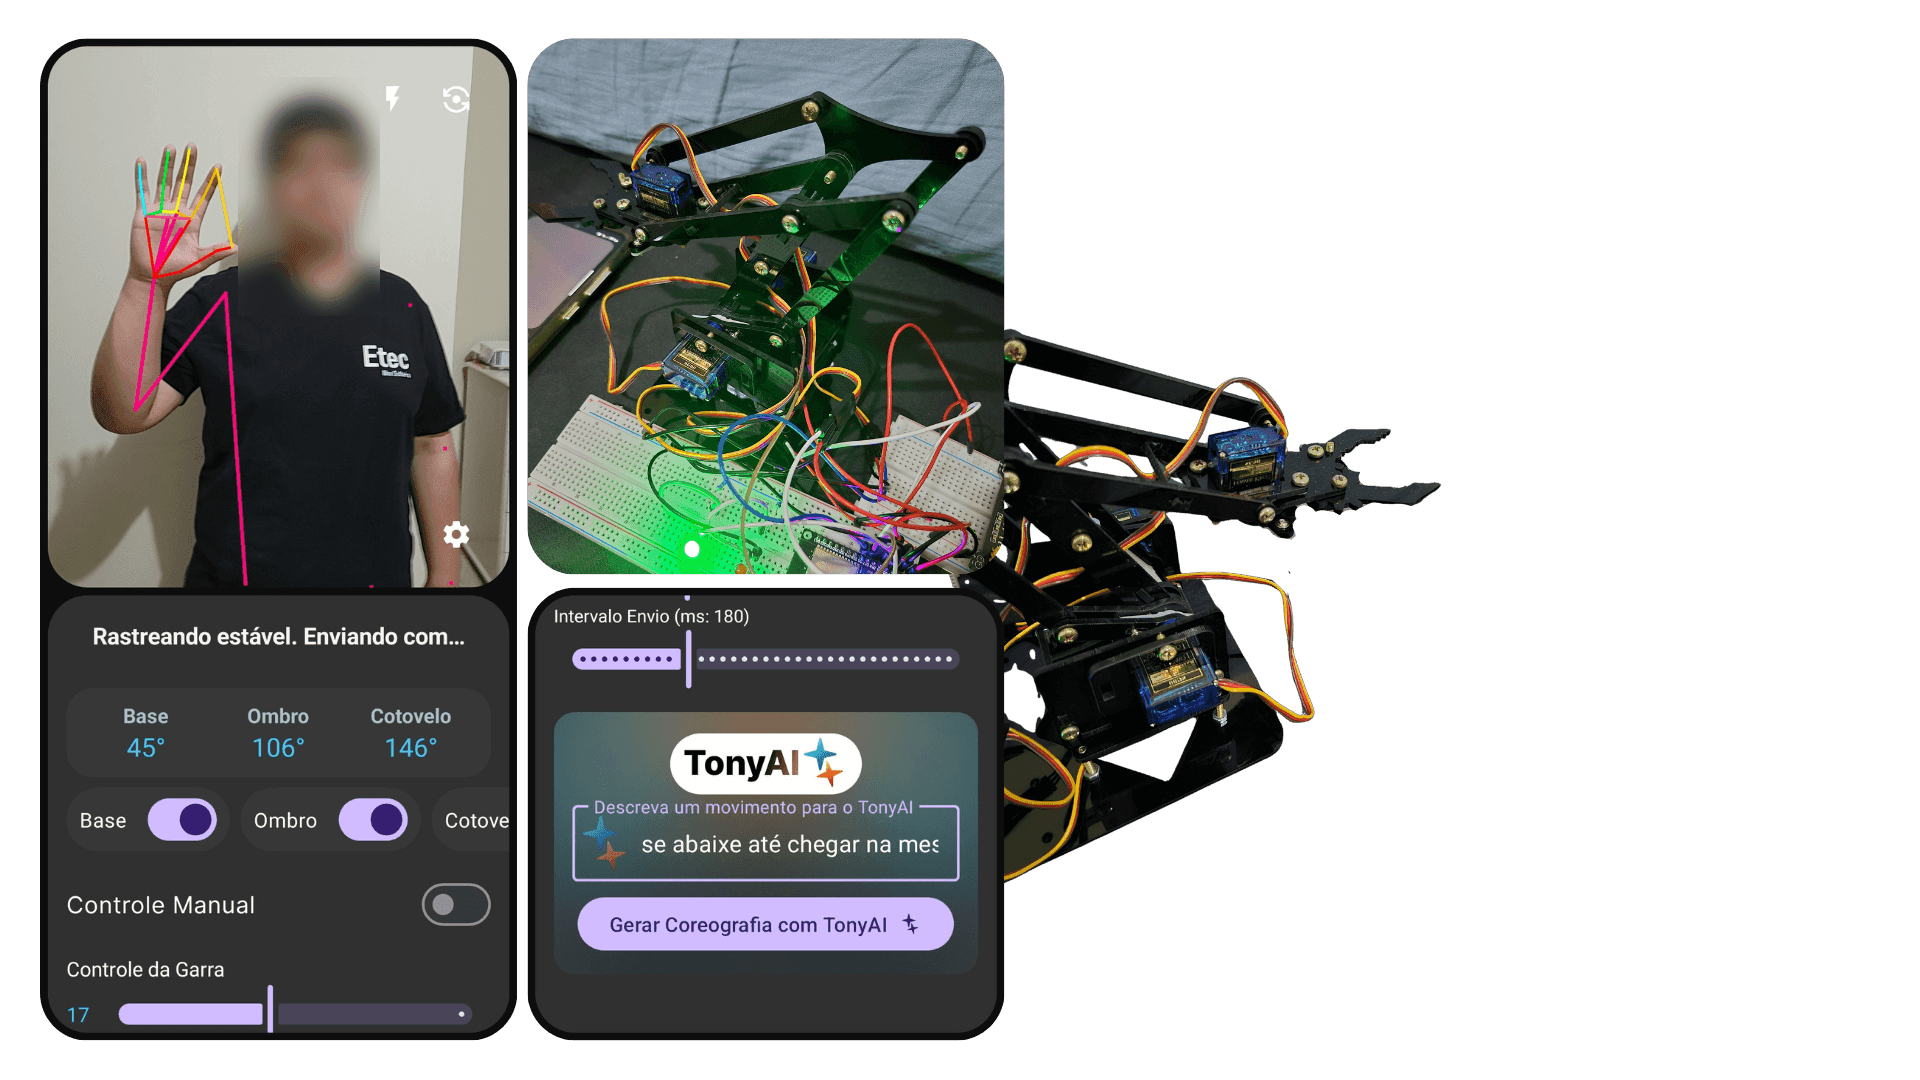
Cockpit Digital de TeleoperaçãoStreaming de vídeo de baixa latência com overlay neural de detecção de movimentos em tempo real. 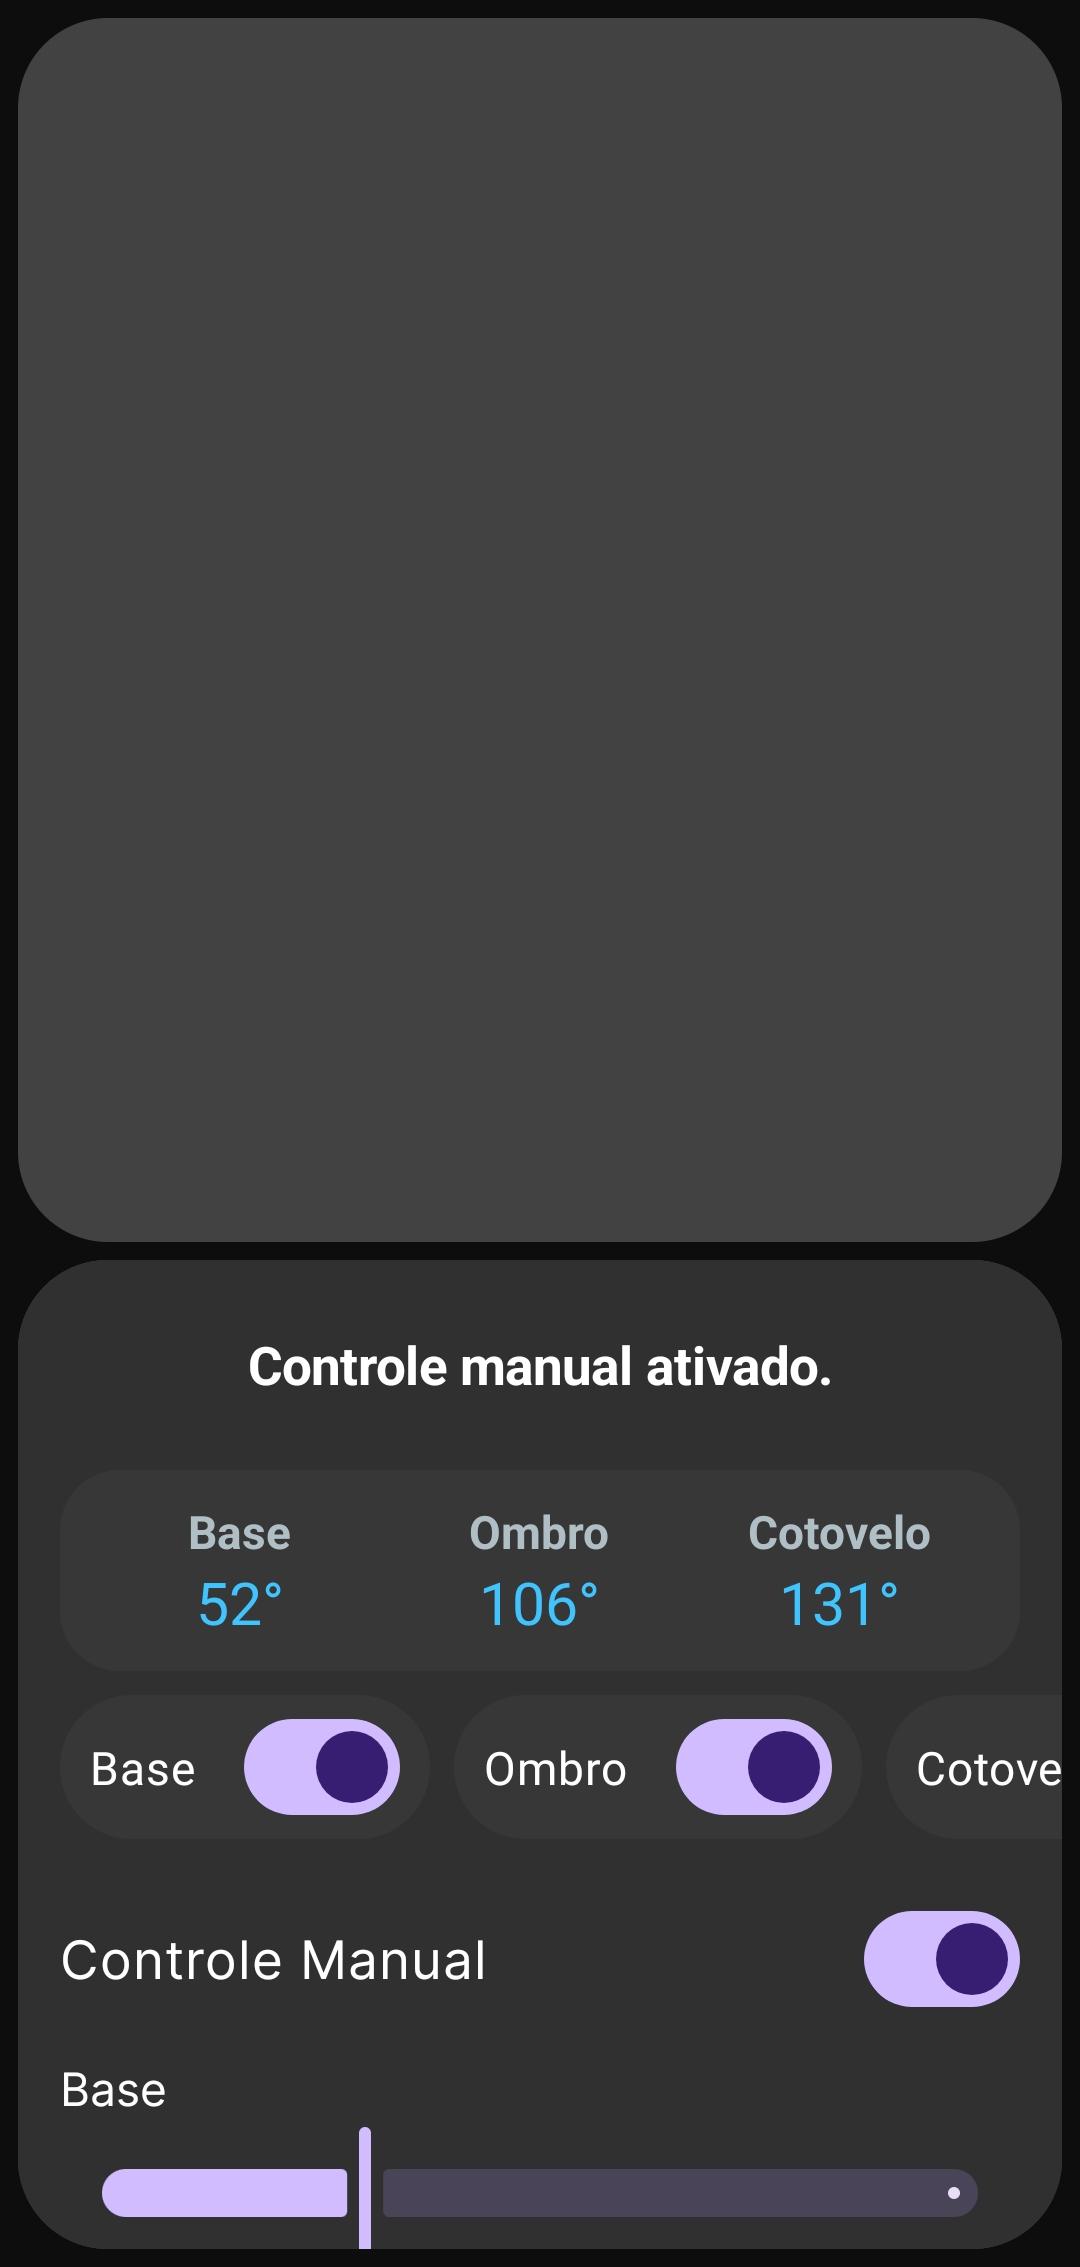
Imagem do App Kotlin 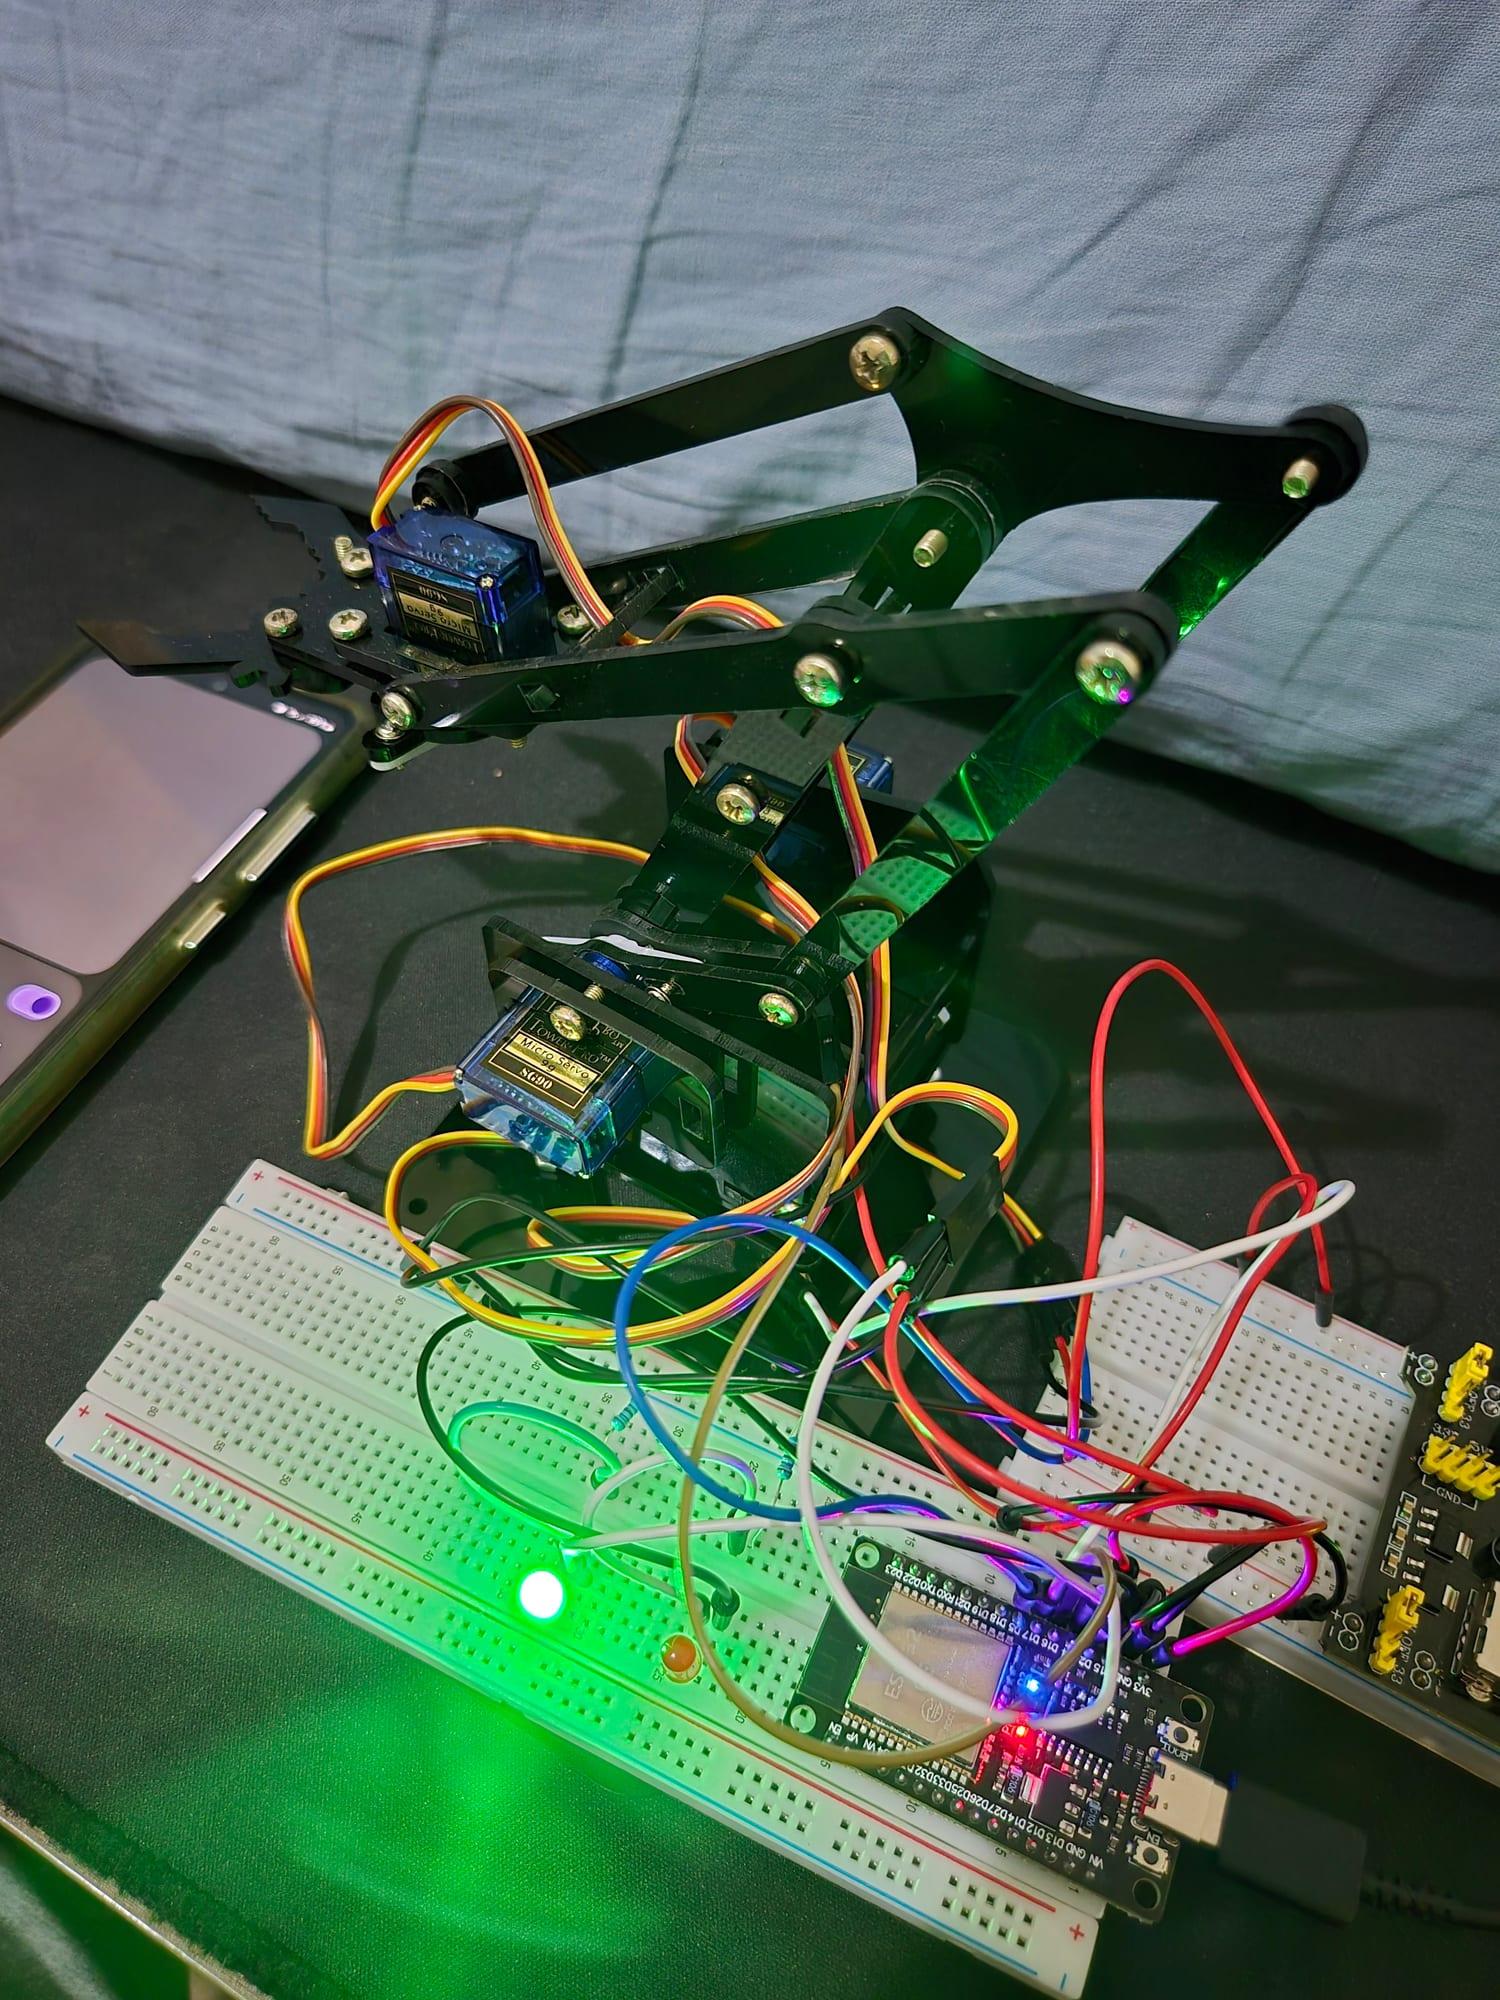
Imagem do Hardware de Teste 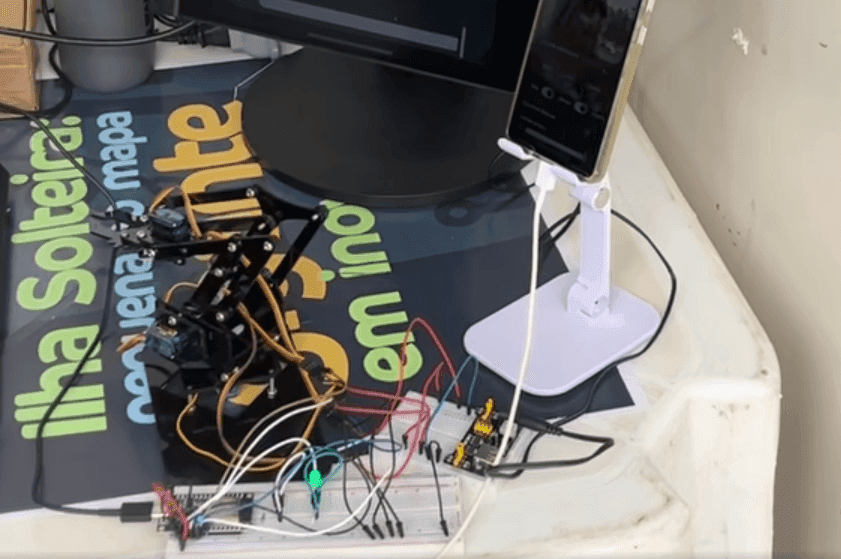
Imagem do Hardware de Teste
Como foiconstruído
- ESP32
- OpenCV
- TensorFlow
- Kotlin
- MQTT
- Python
- Latência de Telemetria
- < 18ms
- Precisão de Detecção
- 90.1%
Hardware
Foi utilizado o microcontrolador ESP32 para receber os comandos e controlar os servos do braço robótico.
Comunicação
A conexão global entre o app e o ESP32 foi estabelecida usando o protocolo MQTT.
App (Visão/Edge AI e Comandos IA)
O aplicativo foi desenvolvido em Kotlin. Modelos de visão computacional (Edge AI) foram implementados para processar localmente o mimetismo, abordando o desafio da latência, que é fundamental em sistemas de teleoperação e do 'Visual Servoing' [2]. Foi integrada uma Inteligência Artificial moderna para processar comandos de texto, escritos em linguagem natural, que são traduzidos em ações robóticas.