
BeaconFlow
Teleoperación robótica global de baja latencia con visión por computadora

- Categoría
- Robótica e IA
- Plataforma
- Android
- Estado
- Prototipo
- Versión
- v0.5.0-alpha
- Lanzamiento
- 2025
Sobre BeaconFlow
La telecirugía global se validó científicamente por primera vez en la 'Operación Lindbergh', en 2001, demostrando que era técnicamente posible [1]. BeaconFlow lleva la idea más lejos al hacerla accesible desde una app, con una arquitectura híbrida. El proyecto abre puertas a la telemedicina, la tecnología de asistencia (dando autonomía a personas con movilidad reducida) y la industria (operación segura en entornos de riesgo).
Qué se puede hacer
- App móvil que controla hardware robótico (ESP32) a distancia, sin depender de una red local
- Imitación de movimiento en tiempo real a través de la cámara
- Comandos autónomos con IA (TonyAI)
- Baja latencia en el modo de imitación, clave para un control telerrobótico eficaz y estable [2]
Pantallas
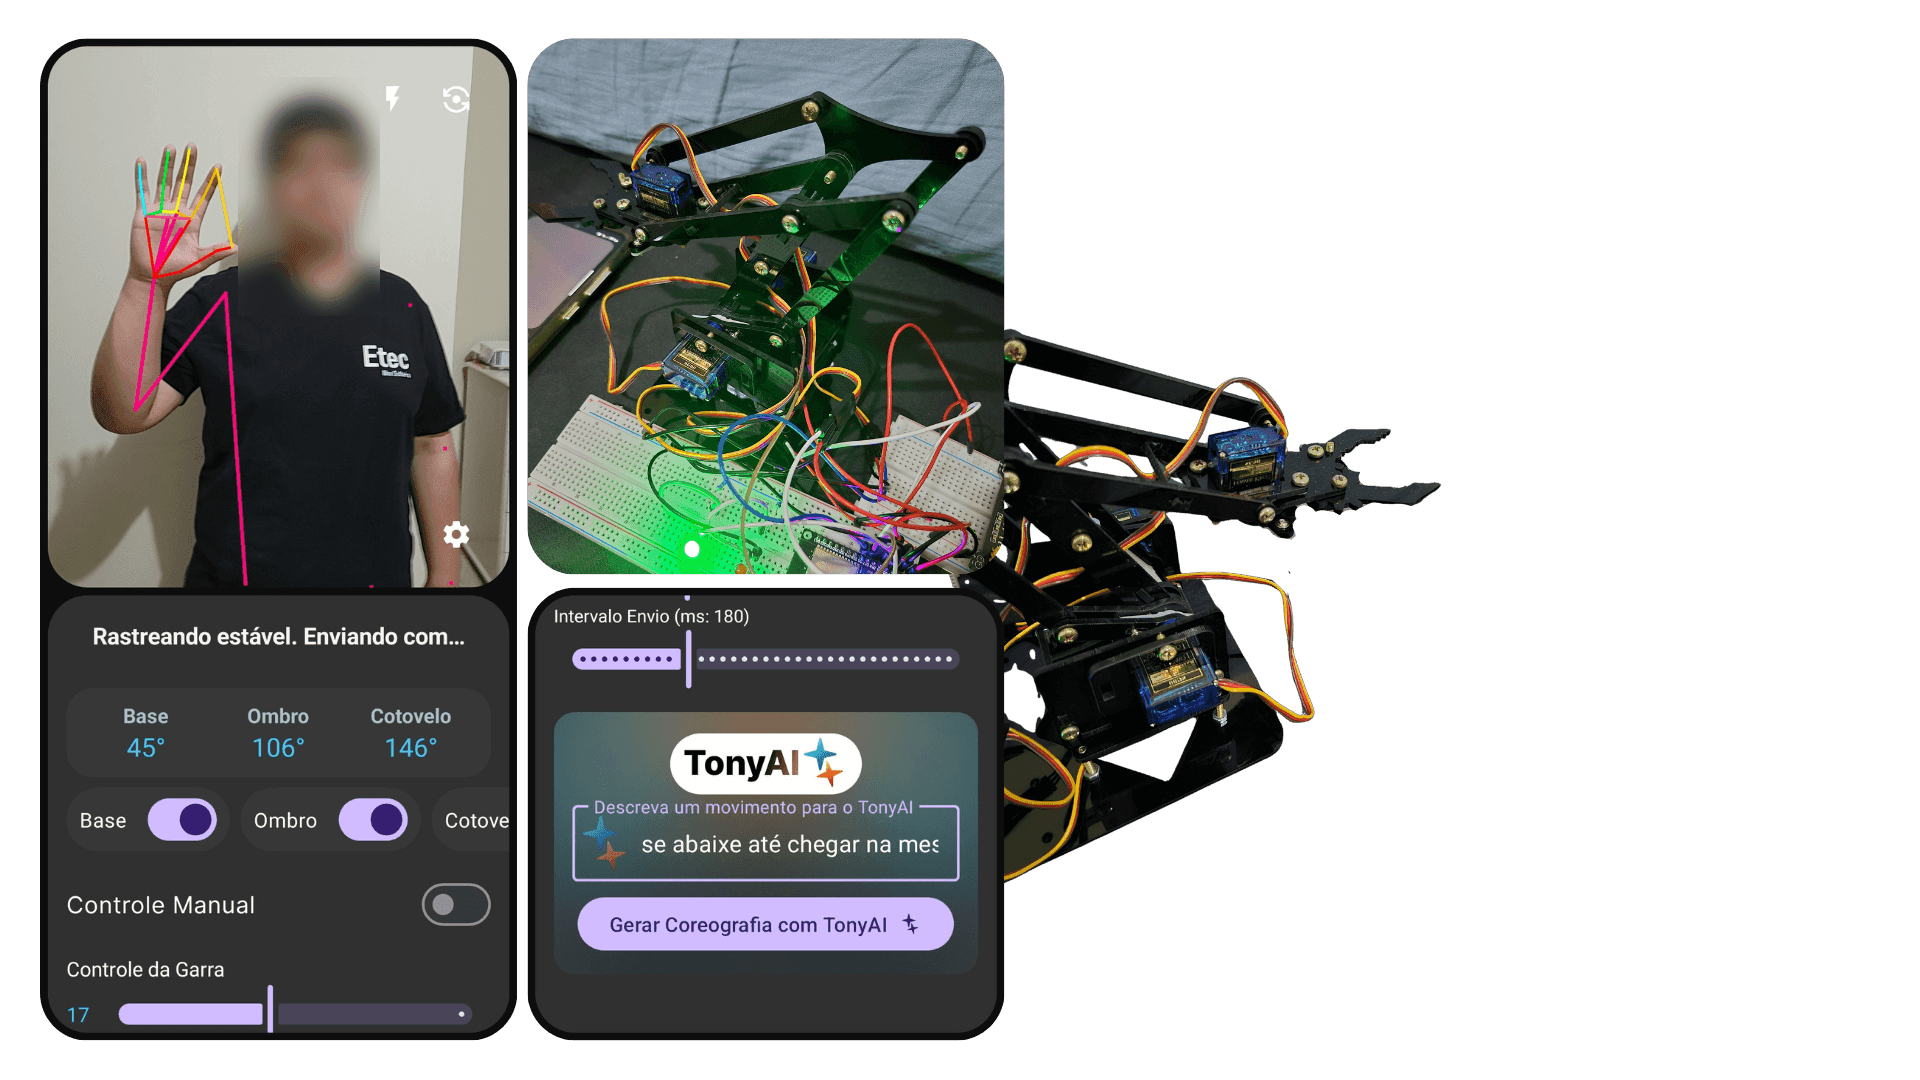
Cabina digital de teleoperaciónVideo de baja latencia con una capa neuronal que detecta movimientos en tiempo real. 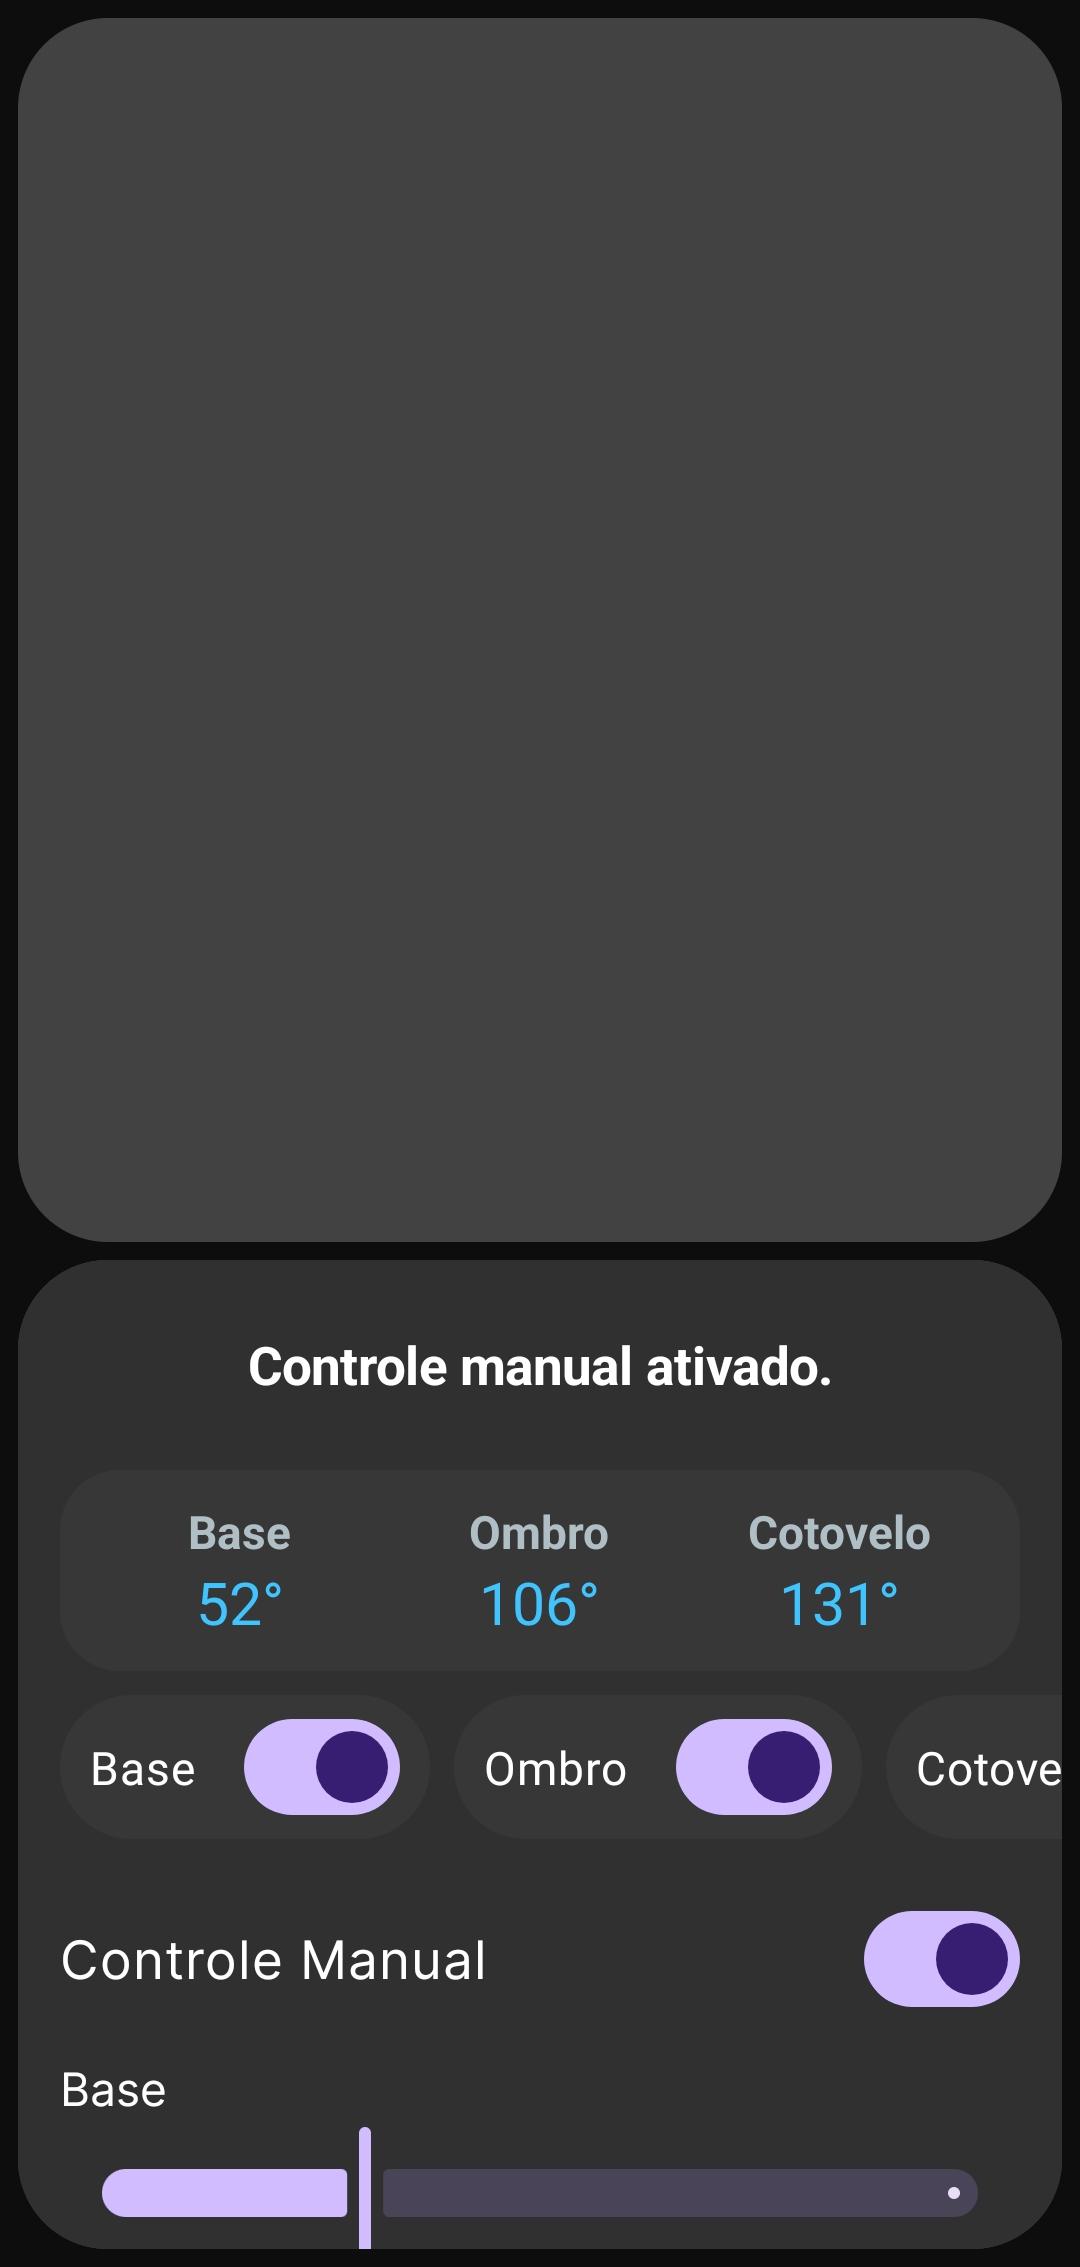
App en Kotlin 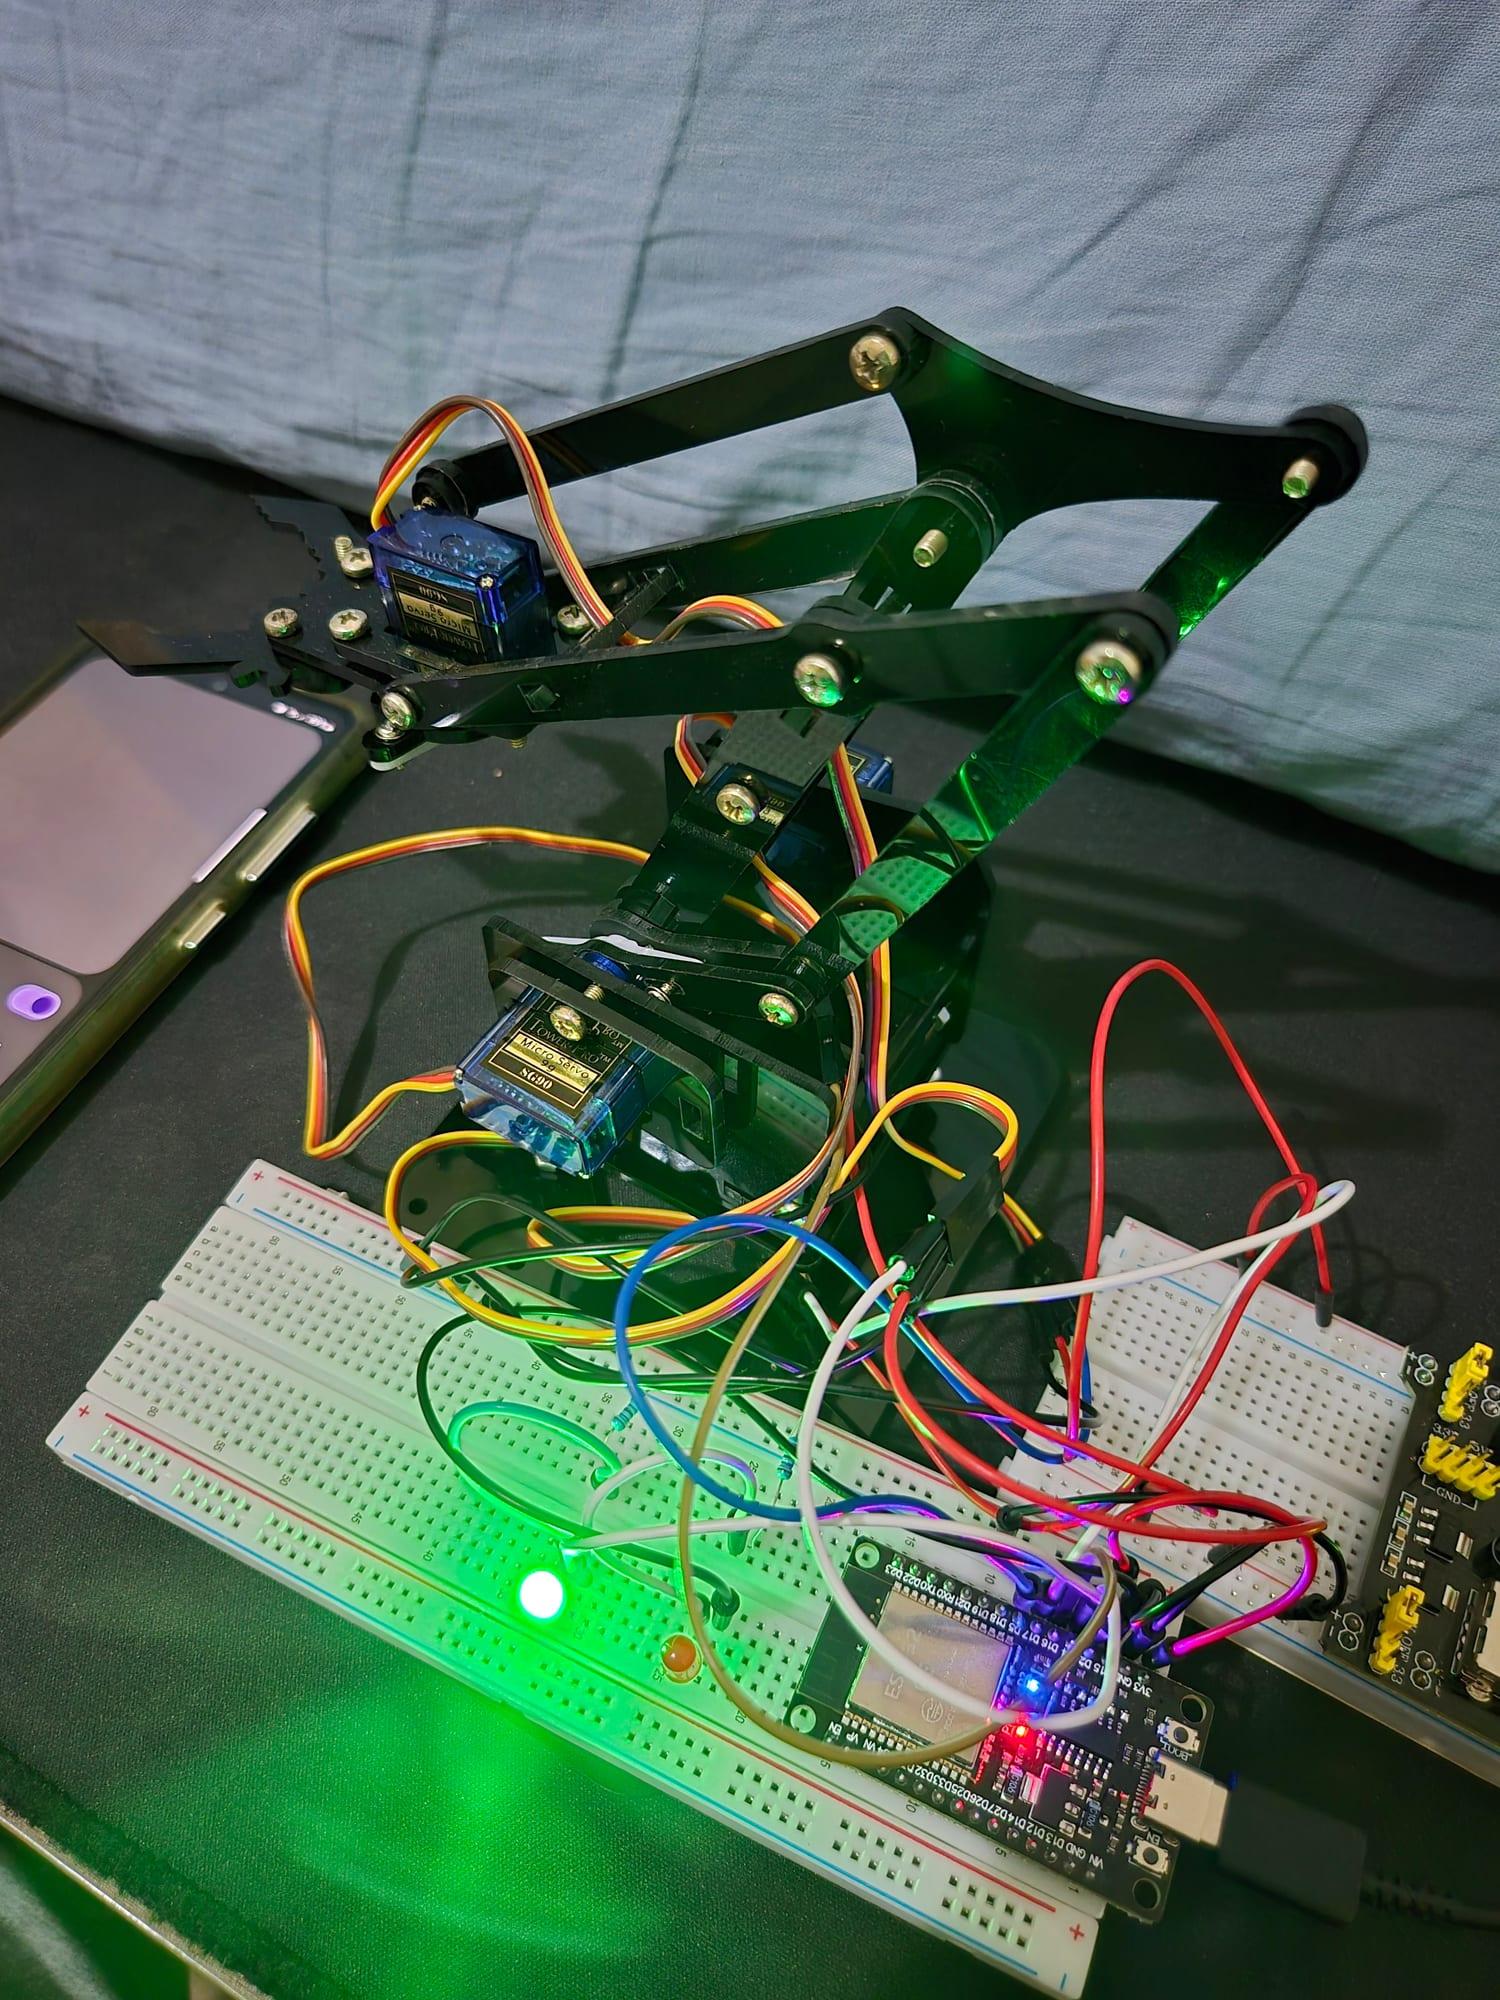
Hardware de prueba 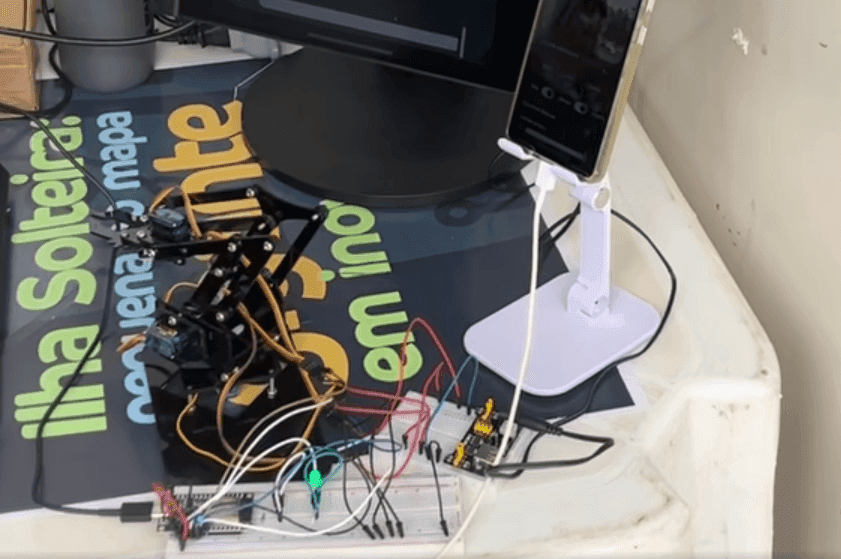
Hardware de prueba
Cómo seconstruyó
- ESP32
- OpenCV
- TensorFlow
- Kotlin
- MQTT
- Python
- Latencia de telemetría
- < 18ms
- Precisión de detección
- 90.1%
Hardware
Un microcontrolador ESP32 recibe los comandos y mueve los servos del brazo robótico.
Comunicación
La conexión global entre la app y el ESP32 usa el protocolo MQTT.
App (visión, IA en el dispositivo y comandos por IA)
La app está escrita en Kotlin. Modelos de visión por computadora (edge AI) procesan la imitación en el propio dispositivo, atacando la latencia, central en la teleoperación y en el visual servoing [2]. Una IA moderna convierte comandos de texto en lenguaje natural en acciones del robot.